LiAir H600 Pro 精度検証
GreenValley International LiAir H600 ProをDJI Matrice 400に搭載し、作業規定の準則の第4章UAVレーザ測量を想定した実機検証を行いました。
本検証では、点密度、測量精度、検証点の取得状況、断面形状、地面の抽出性能などを実際の飛行・計測データから確認しています。
また、LiAir H600 Proで取得したデータについて、LiGeoreferenceによるPPK処理、LiDAR360による点群処理・コース間調整、Trendpointによる点密度確認まで一連の処理を行いました。
本ページでは、メーカー仕様だけでは分からない、実際のUAVレーザ測量におけるLiAir H600 Proの性能と運用方法について、実測結果をもとに紹介します。
検証概要
| 項目 | 内容 |
|---|---|
| 使用LiDAR | GreenValley International LiAir H600 Pro |
| 使用UAV | DJI Matrice 400 |
| 飛行制御 | D-RTK3 |
| 測定日 | 2026年6月25日 |
| 固定局 | 電子基準点(門別) |
| 位置解析 | LiGeoreferenceによるPPK処理 |
| 点群処理 | LiDAR360 |
| 点密度確認 | Trendpoint |
| 飛行高度 | 70m |
| 飛行速度 | 5m/s |
| サイドラップ | 50% |
| 計画点密度 | 936点/m² |
| 検証点 | 3点 |
位置情報の処理方法
GreenvalleyのLiAirシリーズは、現場に固定局としてLiBase2を設置しスタティック観測することで、付属解析ソフトウエアであるLigeoreferenceにてPPK処理を行う事が出来ます。
今回の検証では、現場に固定局を設置せず、近隣の電子基準点(門別)の観測データを使用してLiGeoreferenceでPPK処理を行いました。
なお、Matrice 400の飛行にはD-RTK3を使用していますが、今回の検証では飛行制御のみに使用しており、LiDARデータの位置解析には使用していません。
| 項目 | 内容 | 備考 |
| 使用LiDAR | Greenvalley International LiAir H600Pro | |
| 使用機体 | Matrice 400+D-RTK3 | D-RTK3は、飛行制御のみ |
| 固定局 | 電子基準点(門別) | PPK処理 |
| 前処理SW | Ligeoreference(LiAir H600 Pro付属) | PPK対応 |
| 後処理SW | LiDAR360 (Framework、Terrainモジュール) |
コース間調整、フィリタリング処理 |
| Trendpoint | 点密度計算、点群表示 |
現場の様子
 |
|
| 離陸場所からの現場状況(1) | 離陸場所からの現場状況(2) |
|
|
| 山の麓に検証点を設置(1) | 山の麓に検証点を設置(2) |
|
|
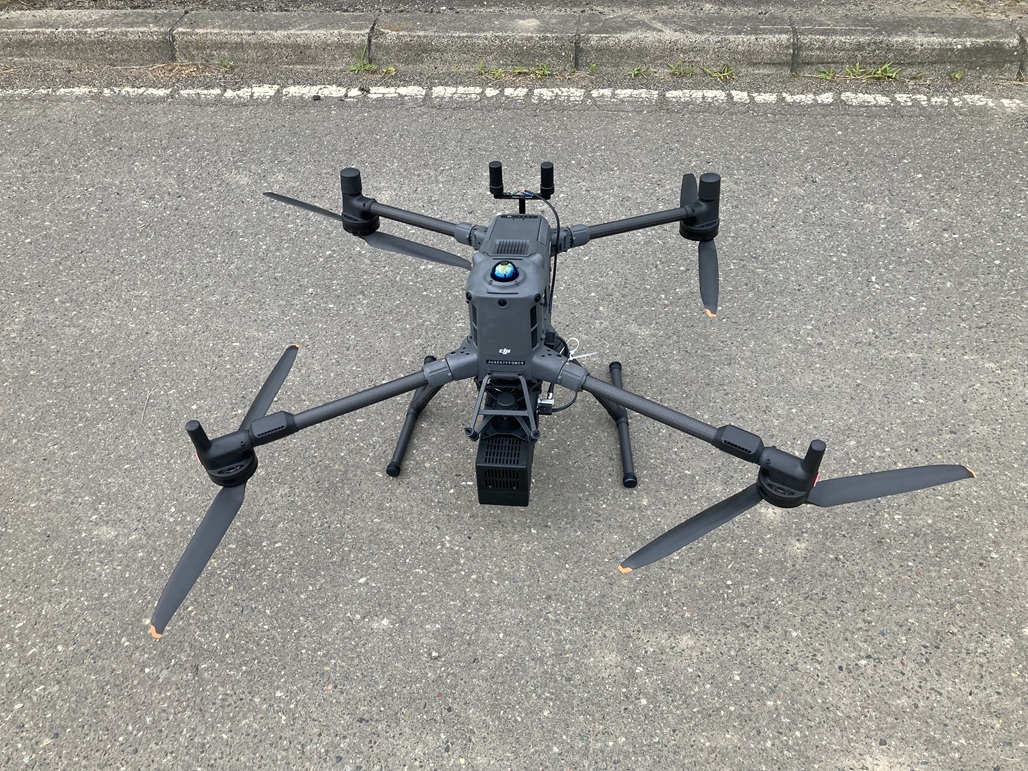
| Matrice400+LiAirH600 Pro | D-RTK3(飛行制御のみに使用) |
飛行プラン(計測条件)
LiAir H600 Proを使用して測定するには、DJI Pilotと同様、付属アプリのLiPlanにて飛行の設定を行う事が出来ます。公共測量(作業規定の準則)の一番厳しい点密度は、数値地形図データ(地図情報レベル500)にて400点/m2(オリジナルデータ時)であるため、ざっくりその2倍+余裕をみて点密度を1000/m2付近を目安に飛行プランを検討しました。
LiPlanでは、点密度は高度、フライトスピードのみに反比例します。DJI Pilotの様にサイドラップには影響しません。これは、Greenvalleyの思想として、LiDAR360のコース間調整機能によってコース間の精度の悪い点群(オーバラップ点群)を除去するためと思われます。(ちなみに、DJIはコース間のオーバラップ点群はそのまま残りますが、コース間のオーバラップ点群にて段差などは見られませんので、思想の違いといえます)
H600 Proでは、高度70m(離陸場所から一定高度)、フライトスピード5m/sにて点密度936点/m2となる為、この条件にてフライトを行いました。LiPlanの設定例を以下に示します。
飛行条件
| 項目 | 内容 | 備考 |
| 高度 | 70m | 目標点密度 936点/1m2 |
| 速度 | 5m/s | |
| サイドラップ | 50% | 点密度には影響しない |
LiPlanアプリの機能
LiPlanは、パラメータとして、高度、速度により点群密度を設定出来、また、サイドラップの設定やエイトパターンを挿入することも可能です。飛行中は、点群をリアルタイムで表示可能です。
|
|
| エイトパターンを挿入可能 | リアルタイムで点群表示可能 |
尚、余談になりますが、LiPlanは、電力線の点検を自動で行う事も可能です。例えば、上空点検モードでは、電線の上空まで手動で飛行し、送電線を識別、ロックすることで、電線との相対高度を保ち電線に沿って自動的に飛行、インターセクションでは対話的指示により方向を決定することが出来ます。H600 Pro、LiAir X4など対応したLiDARが必要になります。
パラメータとしては、点検モード、安全距離、送電線の種類、電線の電圧、鉄塔撮影などを設定出来ます。
測量精度の検証結果
検証結果
検証点は3つ配置し、調整点による調整を行なっていない点群にて、誤差を計算しました。GreenvalleyのLiDARは、RTKのみでかなりのところの精度が出ますので、調整点は省略しました。
1回目フライトの測定結果
2回目のフライト測定結果
調整後は全検証点が5cm以内
どちらの測定も調整点による調整を行う事で、全ての検証点が5cm以内の精度に入ります。準則では、成果品目がグラウンドデータ、グリッドデータ、等高線データの時に、RMS10cm以内ですから、調整前でもその基準をクリアしてます。一番厳しい数値地形図データ(地図情報レベル500)の場合でも、標準値として水平方向15cm、標高20cm以内となっていますので、こちらも十分クリアしています。
検証点の見え方
検証点は、全部で3つ設置しました。標識のサイズは、610mm×610mmです。下図の上段はRGB表示、下段は強度表示(白黒)になります。いずれも検証点を測定するのに問題無いレベルです。
|
|
|
|
|
|
断面
かなり良好な点群が得られました。木の根元まで十分レーザが届いているのがわかります。
<縦断>
<横断>
点密度の検証結果
点密度の達成率は、Trendpoint計測にて、400点/1m2基準で97.6%でした。中央に用水路が2本流れておりますが、用水路より上部は平坦部、下側は山林部になります。平坦部も山林部も十分点密度を満たしている事がわかります。
用水路は、計測領域に対して1.8%程度占めている為(後述の100点/1m2データから推察)、単純にマイナスすると、用水路部分を除いた場合の推定値は99.4%程度になります。
100点/1m2基準では、98.2%でした。(用水路以外は点密度は完全に満たしている為、計測領域に占める用水路の面積は、ざっくり1.8%程度とわかります。)
点密度に関しては、400点/1m2を求められる仕事は余り無いよと思われるかもしれませんが、グラウンドデータ、グリッドデータ、等高線に求められる点密度は10~100点/m2であり、準則では「植生の影響が大きい個所はグラウンドデータ、グリッドデータ、等高線データの作成を目的とする場合のオリジナルデータの点密度は、2倍とする。」と記載されている事から200点/1m2程度は必要という事になります。この観点からもH600 Pro程度の余裕度は欲しい所です。
地面(グラウンドデータ)の抽出
LiDAR360のTerrain機能を使用して地面の抽出を行い、取得した点群から地表面を確認しました。(穴埋前データでもかなり良好です)
山林部を含む測定範囲においても地面の点群を抽出でき、UAVレーザ測量における地表面データ作成への利用可能性を確認しました。
LiAir H600 Pro 実機検証のまとめ
今回、GreenValley LiAir H600 ProをDJI Matrice 400に搭載し、高度70m、速度5m/s、サイドラップ50%の条件で実測を行いました。
その結果、
- 400点/m²の点密度基準に対して97.6%を達成
- 100点/m²の点密度基準に対して98.2%を達成
- 調整前の点群でも全検証点の精度7cm以内、RMS 5cm以内
- 調整後は全検証点が5cm以内
- 検証点をRGB・強度画像の双方で確認
- 縦断・横断による地形形状を確認
- LiDAR360による地面の抽出を確認
という結果となりました。
今回の実機検証では、LiAir H600 Proが高い点密度を確保しながら、地形・山林部を含むUAVレーザ測量に利用できる可能性を確認しました。
なお、これらは今回の測定条件における実機検証結果であり、すべての環境・飛行条件における性能を保証するものではありませんのでご注意ください。
以上です。