LiGrip O2の精度
Greenvalley International LiGrip O2の精度検証になります。
概要
Greenvalley InternationalのSLAM製品の歴史は、古くはHesaiのセンサーを搭載したBackpack C50(2019年リリース)から始まり、その後の水平と垂直方向のセンサー2つ搭載したBackpack DGC50(2020年リリース)、そして、LiGrip H120/300を経て、LiGrip O1 Lite、更に翌年LiGrip O2 Lite、LiGrip O2をリリースしてきており、SLAMの実績が多いメーカです。
弊社ではLiGrip H120の時に精度検証を行っており、LiGrip O2では敢えて(急いで)精度検証を行なっていなかったのですが、今回ようやく機会が出来ましたので、ご紹介します。
以前、O2のIMUの蓄積誤差のレポートをしましたが、その蓄積誤差に基づくGCP配置間隔にて精度を確認しました。結論としましては、ほぼ蓄積誤差に相応する結果であり、全てのGCP及び検証点において、誤差5cm以内に軽々と納まる事を確認出来ました。
検証場所・条件など
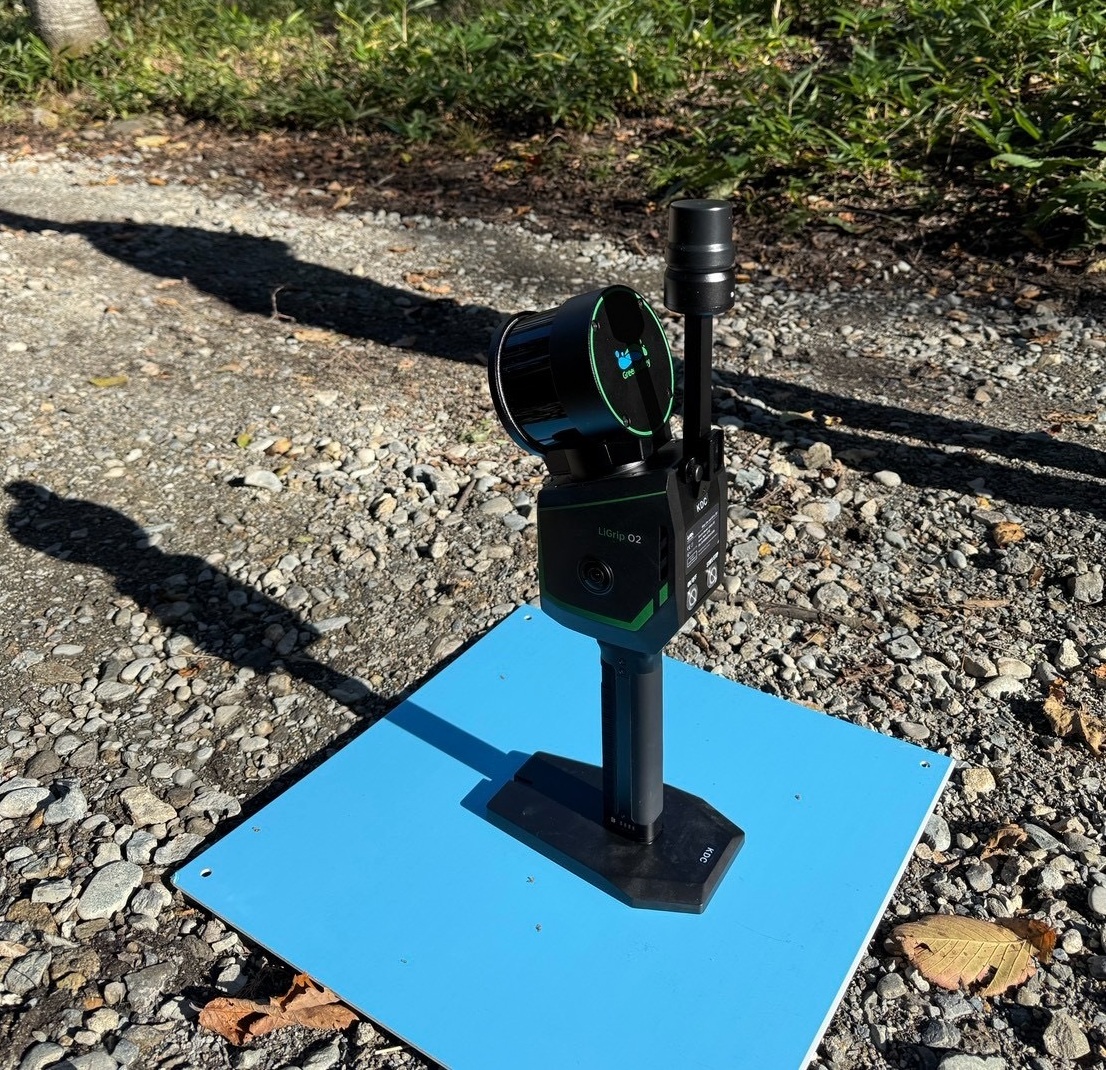
今回、検証に使用したSLAM製品は、LiGrip O2-32-120になります。
下図は、測定した現場の規模感、GCP配置、検証点になります。GCPはH1~H4の4点、検証点はK1~K3の3点です。GCP間の最大距離は、X方向で130~140m程度になります。
測定は、GCPとRTK、それぞれにて1回ずつ測定を実施しました。GCPによる測定が主の目的ですが、キャンプ場で整地されているとはいえ木がある程度覆っている為、この様な状況の時のRTKがどの位の精度になるかも確認しました。(RTKに関しては、後日報告予定であり、今回はGCPのみの報告になります)

測定時の歩行経路は、下図の紫色の様に、K1を起点とした8の字のクローズドループにしました。これにより、K1→K2→H1→H2→K3→K1にてSLAMの誤差はリセットされ、次のループK1→K2→H3→H4→K3→K1に対する影響を限りなく小さく出来ます。
実際、後述する結果をみても、K3が一番誤差を持っているように見え、Z方向の誤差が一番大きいことからも前回行ったIMU蓄積誤差の検証と一致します。
現場の状況
|
|
|
|
|
|
生成点群
LiGrip O2は、センサーが360度斜め方向に回転する為、死角の無いデータが取れます。特に地面や上方の森林に対してもセンサーが向くため、固定式と比較して高い反射率でレーザの取得が出来ます。そのため、非常に均一で綺麗な点群(黒いノイズがほとんど目立たない)を生成出来ます。サンプルデータがありますので、ご要望がありましたらご連絡ください。
全体図
検証点付近
H2付近
検証点(K1)の見え方
標識の拡大図
| RGB表示 | 強度表示 |
|
|
測量精度:GCP使用時
解析ソフトウエアであるLiDAR 360MLS BPモジュールは、GCPや検証点の中心を指定することによって、精度をレポートに出力することが出来ます。
結果としては、検証点やGCPにおいての誤差は、何の加工も苦労も無く、全て5cm以内に納まりました。SLAMもUAV写真測量並みの誤差5cm以内の世界に入りました。
まとめ
SLAMで精度を担保するためには、使用製品のIMU蓄積誤差を把握し、求められる要求精度に対するGCPの配置間隔の決定とコースの経路がとても重要になります。今回の検証は、一例ではありますが、前回行ったIMU蓄積誤差に対する妥当性が確認出来ました。
IMU蓄積誤差では、ループをクローズしないワースト条件にてGCP配置間隔100m程度という結論ですが、今回の検証では、ループをクローズした条件ですが、GCP間の最大の配置間隔は140m程度あり、相応の結果が得られた様に思います。
SLAMの公共測量は、誤差10cmですので、LiGrip O2は十分な実力を持っており、大規模な測定でも余裕をもったGCPの配置間隔を設定出来ると言えます。測量にお勧めな製品です。
以上です。