* GCPの検証に関して、内容を追加しました。(2026.11.05)
LiGrip O2 Lite の精度検証2
LiGrip O2 Liteの精度検証2回目になります。
以前、ご紹介しましたO2 Liteの精度検証は、公園でRTKを使用した精度結果でした。今回は、割と規模の大きい場所にて、GCPを使用した検証をご紹介します。目的はGCPの配置間隔を大きく設定した時の誤差の状況を確認する為です。RTKによる検証も実施しています。
検証場所・条件など
下図は、測定した現場の規模感、GCP配置、検証点になります。LiGrip O2-32-120と全く同条件で実施しました。
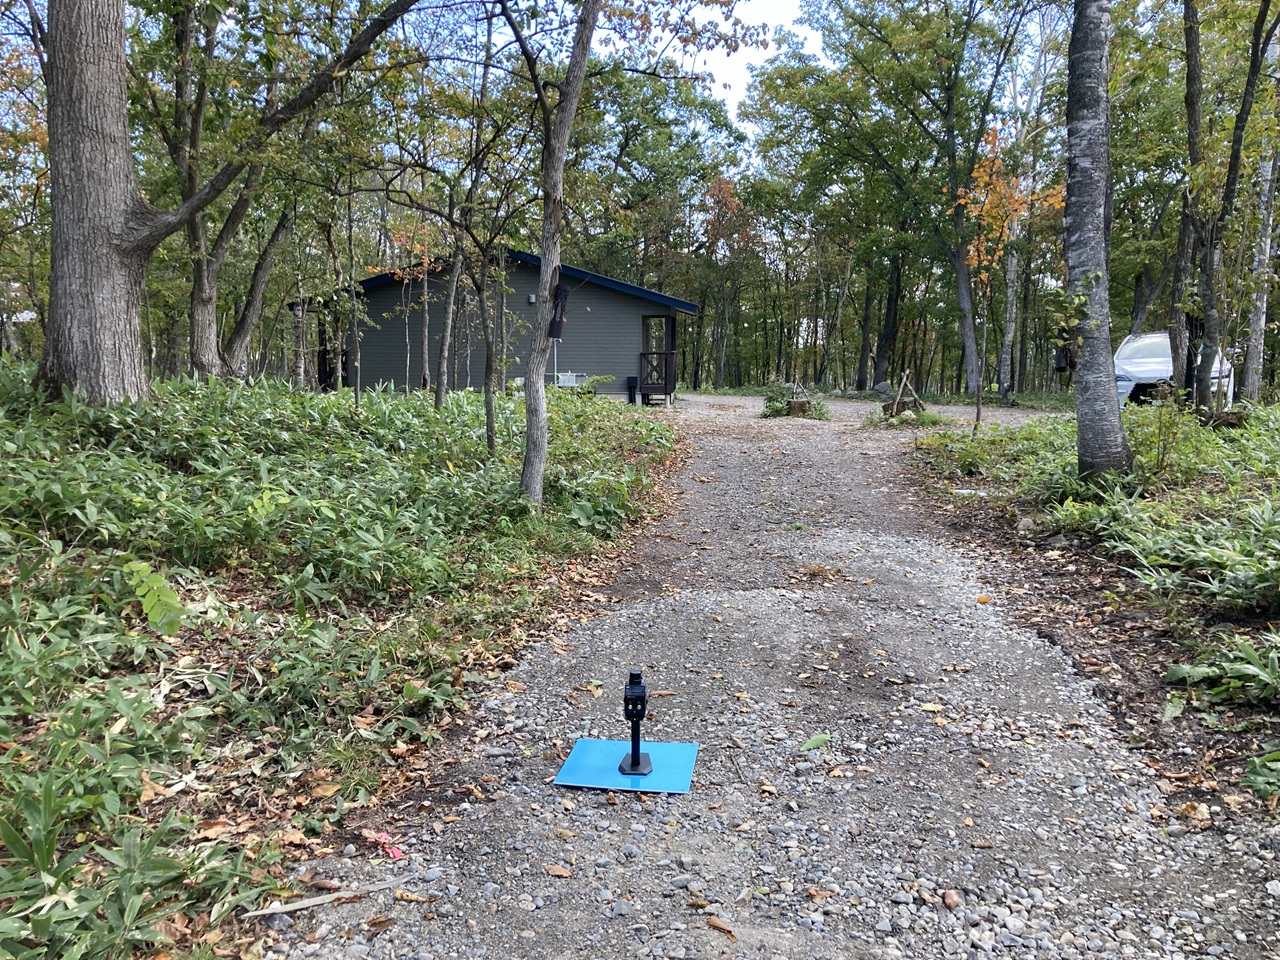
GCPはH1~H4の4点、検証点はK1~K3の3点です。GCP間の最大距離は、X方向で130~140m程度になります。(図では全て森林に覆われている様に見えますが、実際には歩行できる道があります)

測定時の歩行経路は、下図の紫色の様に、K1を起点とした8の字のクローズドループにしました。これにより、K1→K2→H1→H2→K3→K1にて閉ループとなるためSLAMの誤差はリセットされ、次のループK1→K2→H3→H4→K3→K1に対する影響を限りなく小さくし、再度起点に戻ってきたところで誤差をリセット出来ますので、理想的なコースかと思います。Greenvalley製品は、8の字のクロスポイントでも誤差の初期化が出来ます。
現場の状況
|
|
|
|
|
|
生成点群
LiGrip O2 Liteに搭載されているセンサーは、小型ながら均一な点群が取得出来ます。但し、スキャンレートは200,000ポイント/秒である為、少しゆっくり歩く必要があります。また、対空標識など鮮明に点群を取得したい場合は、その前で数秒間立ち止まると点群が濃くなります。
下図は、各GCPや検証点での点群になります。(下図の点群は、全てトラジェクトリON表示です)。
点群(全体)
点群(K1付近)
点群(K2付近)
点群(K3付近)
点群(H1付近)
点群(H2付近)
点群(H3付近)
点群(H4付近)
検証点の見え方(上段:RGB、下段:強度)
GCPと検証点の点群を下図に示します。全てのGCPや検証点で2重に見えたり、中心が計測できないという事はありませんでした。
| K1 | K2 | K3 |
|
|
|
|
|
|
GCP(上段:RGB、下段:強度)
| H1 | H2 | H3 | H4 |
|
|
|
|
|
|
|
|
測量精度:GCP使用時
付属する解析ソフトウエアであるLiDAR 360MLS BPモジュールは、GCPや検証点の中心を指定することによって、精度をレポートに出力することが出来ます。
(1)標定点H1~H4使用時(X方向間隔 130~140m)
結果としては、標定点H1~H4の残差及び検証点K1、K3の較差は、5cm以内に入りましたが、K2のみX方向12cm程度の較差が発生しました。これは、標定点の間隔が大きすぎたのが原因です。
(2)標定点H1~H4及びK1、K3を使用時(X方向間隔 89~90m/44~53m)
上記の結果から、標定点の間隔を小さくした場合の精度を確認するため、K1とK3の検証点も標定点として処理しました。Greenvalley製品の場合、現場での測定時のGCP登録以外に、写真測量の様に後からソフトウエア上で標定点を追加して処理することが出来ます(これはとても便利な機能ですので、現場では多めに標識を置いておくといざという時に助かります)。
その結果、検証点はK1のみとなりますが、全ての標定点の残差及び検証点の較差は、5cm以内を達成しました。このGCP間隔で5cm精度できるのは優秀です。
測量精度:RTK使用時
全じ場所にて、H1~H4、K1~K3を検証点として、RTKを使用した測定結果です。こちらに関しては、経路上空の木の影響を心配しておりましたが、影響はほとんどなく、全て5cm以内に入りました。
レポートにてRTKのFix状況を確認出来ます。ほとんどの経路にて、FIXしている事がわかります。
精度確認の様子(既知点のcsvを読み込み、検証点での誤差確認、レポート生成まで)を動画にしました。
その他
測定中レーザから目を守るため、保護グラスをされたほうが良いと思います。今回、測定中こちらを使用しています。レーザを通さない事を確認しました。
以上です。