#従来のSシリーズは、正規ディラー用としてCシリーズに名前が変更となりました。性能は同じです。(2026.06.18)
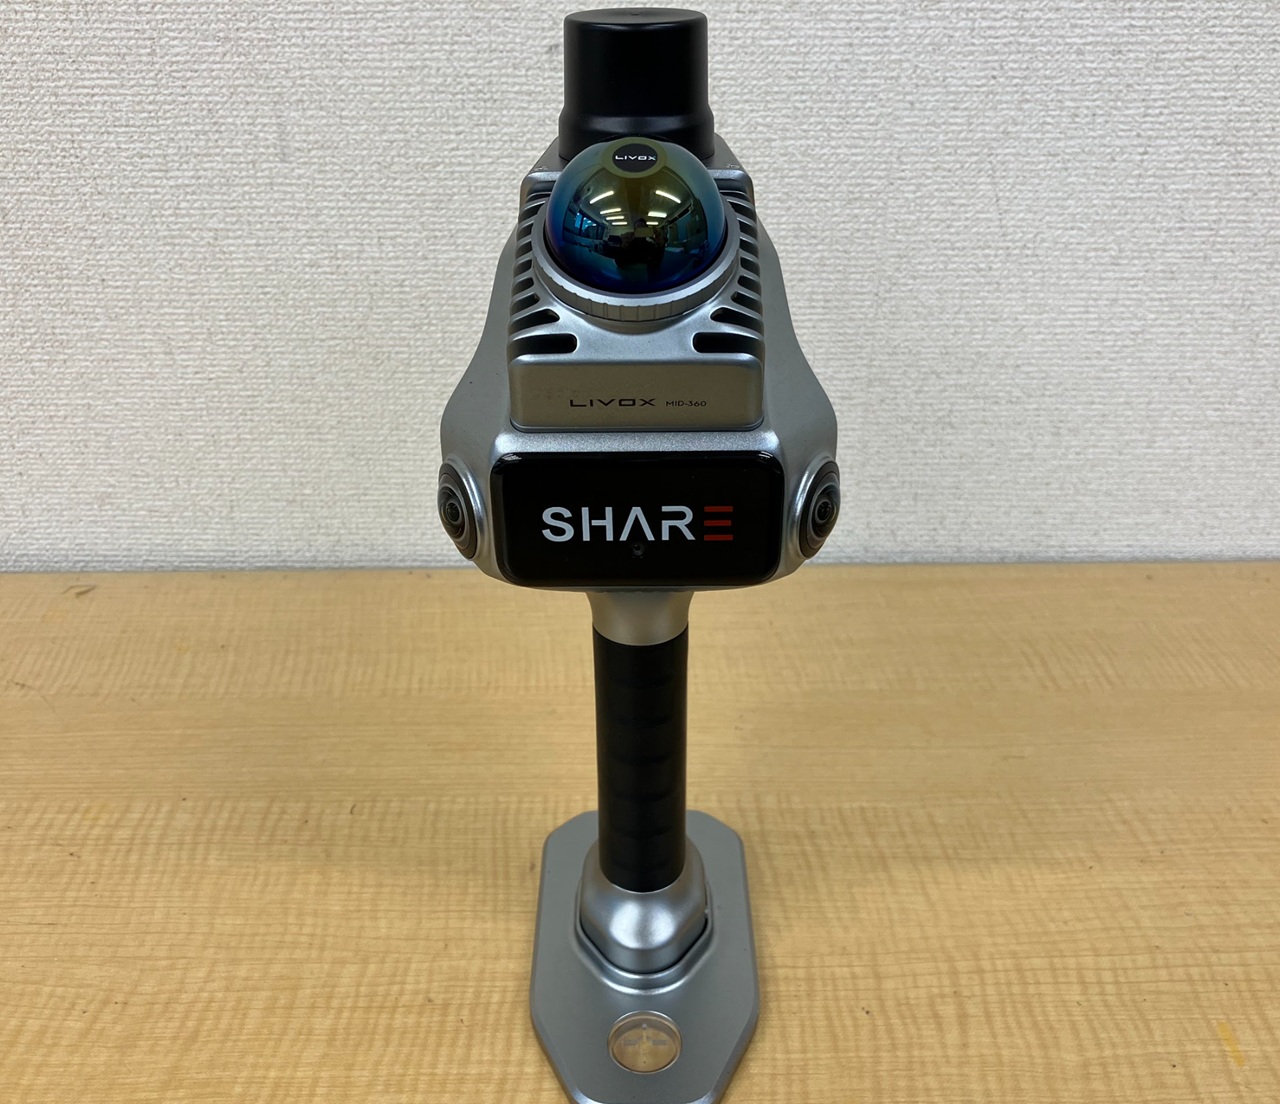
以前の記事「SHARE S20で取得した写真を写真測量に利用する」でご紹介しましたが、SHARE S20は、機械式シャッターかつ、インターバル設定が最小0.5秒のため、写真測量のツールとしても利用出来ます。今回は、RTK接続時のRGB取得用カメラの写真を使用して、どれだけの写真測量としての精度を確保できるかを確認してみました。GCPは使用せず、写真の座標のみでの推定です。点群ソフトは、Metashapeになります。
本来、S20はLiDARスキャナーとしての測定器ですので、この実験は番外編であることを認識ください。
処理フロー
S20は、測定後RAWデータをPointCloudStudioで処理しますと、処理結果の指定フォルダ\output\imageにImgPose.txtが保存されます。カメラは、左右に二つありますので、それぞれの位置情報が含まれます。

このファイルをエクセルに取り込み、Metashapeで認識している写真名(カメラ名)、座標以外の不要な部分を削除後、csvに落とします。
このcsvをMetashapeに取り込み、写真の座標に紐づけします。下図は、写真から点群を生成した図になります。検証点での精度を確認する為、マーカを指定しましたが、ドローンとは違い、低い位置からの斜めの写真でのマーカ位置指定が多く、その位置指定には疑問が出てきたため、検証点として使用するのはやめて、後述するTrendPointにて座標を計測しています。(TrendPointで座標を計測する理由は、単にMetashapeは真俯瞰のViewモードが無いため、任意の位置の座標を正確に見る事は出来ない為です。真俯瞰のViewモードと座標を計測出来れば、ツールは何でも構いません。)
精度
精度は、下図のようになり、XYは5cm以内程度の高い精度を持つものの、Z方向は少し誤差が大きめ(10~20cm)となりました。しかしながら、RGB用のカメラから撮影された写真から、これだけの精度をもった点群を作れるのは、メリットが大きいと感じます。
もちろん、本来の使い方であるLiDAR SLAMとしての使用時は、ZYZ共に誤差は5cm以内の精度になっている事を確認済です。誤解無い様に注意ください。
以上です。